

 RPLIDAR A3 · 思岚科技(SLAMTEC)
RPLIDAR A3
测量距离 25m(白色物体,增强模式),采样频率 16000次/S,扫描频率 10Hz 典型值(5Hz-15Hz可调),角度分辨率 0.225°,测量盲区 0.2m,功耗 2.25W-3W
Hỏi giá
Giá bậc thang chờ báo giá
Sau khi lọc 76 / 207 款 · 17 款有关联测评
价格、库存与交期以正式报价为准。未提供的参数显示“待补充”,现货占比按当前类目库存计算。
RPLIDAR A3 · 思岚科技(SLAMTEC)测量距离 25m(白色物体,增强模式),采样频率 16000次/S,扫描频率 10Hz 典型值(5Hz-15Hz可调),角度分辨率 0.225°,测量盲区 0.2m,功耗 2.25W-3W
RPLIDAR A1 · SLAMTEC 思岚科技测量半径 0.15m-12m,采样频率 8K,扫描频率 5.5Hz,角度分辨率 ≤1°,功耗 0.5W,供电 5V
DFR0706-1 · UNIHIKER国产4核1.2GHz处理器, 512MB DDR3内存, 16GB eMMC存储, 2.8英寸240*320 TFT彩屏, Wi-Fi 2.4G, 蓝牙4.0
5G模组/LTE模组/智能模组/Wi-Fi模组/GNSS模组(产品线总览,无具体型号) · 广和通E1 · RoboSense 速腾聚创纯固态式,车规级补盲雷达,自研芯片
SEN0638-TF · HUSKYLENS6TOPS AI算力,Kendryte K230 双核1.6GHz,1GB LPDDR4,8GB TF卡,GC2093 200万像素 60FPS,功耗1.5-3W
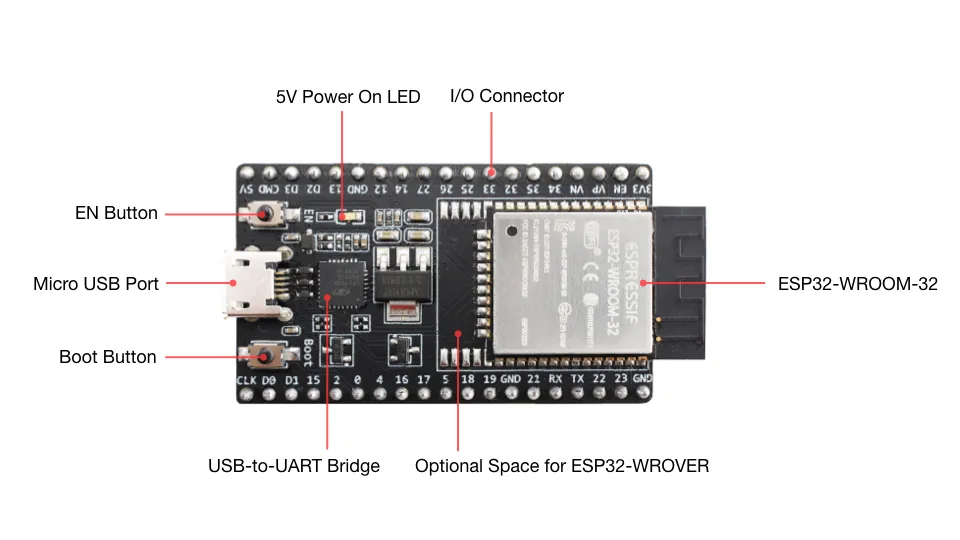 ESP32-DevKitC V4 · 乐鑫(Espressif)
支持多款 ESP32 模组, USB-to-UART 桥接器 3 Mbps, Micro USB 供电, 3.3 V/5 V 供电, 绝大部分管脚引出
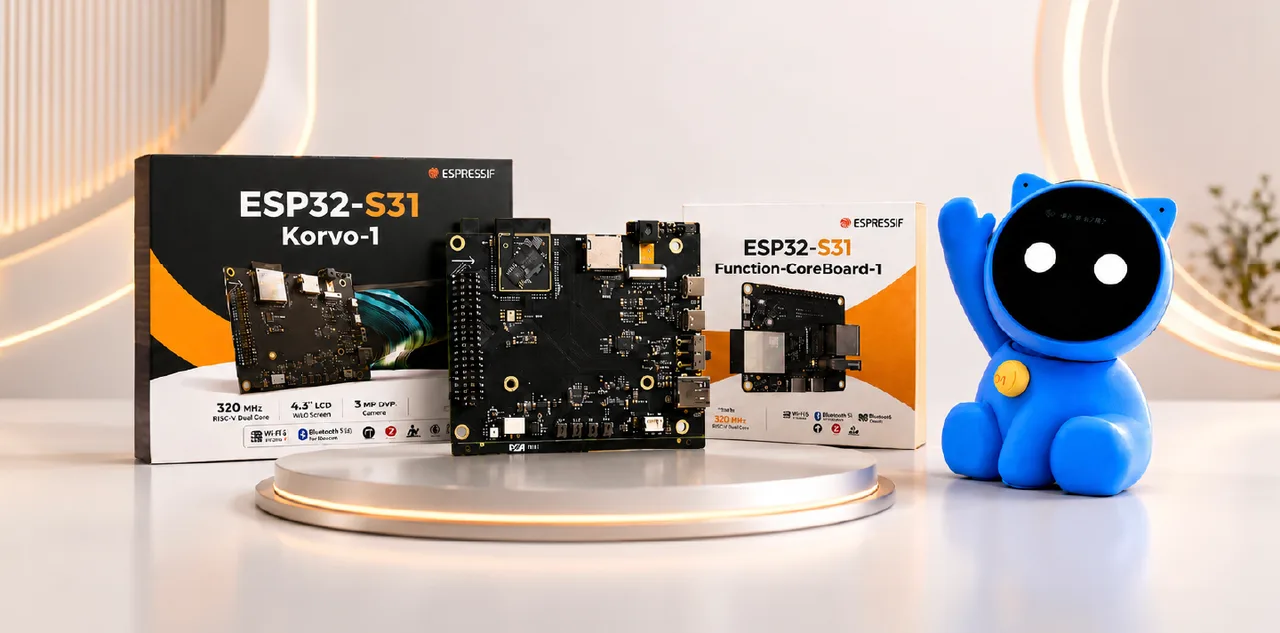 ESP32-S31 · 乐鑫科技
主频 320MHz,RISC-V 架构,GPIO 60 个,PSRAM 接口带宽 250 MHz,CoreMark 性能提升约 65%
L1 · Unitree 宇树360°×90° 超广角扫描,近处盲区0.05m,扫描距离30m@90%反射率,有效频率21600点/秒,重量230g,尺寸75×75×65mm
HUSKYLENS 2 · DFRobot处理器 Kendryte K230,AI算力 6 TOPS,预置20+种AI模型,板载屏幕,UART / I2C端口
ESP32-S3-BOX-3 · 乐鑫科技(Espressif)ESP32-S3 Wi-Fi + Bluetooth 5(LE)SoC,双麦克风远场语音交互,200+ 中英文命令词,离线语音唤醒与命令词识别,Matter/Home Assistant/ESP-RainMaker
 RMG22-65 · 睿尔曼智能
最大夹持力 130 N,行程 65 mm,本体重量 745 g,最大包络抓握负载 5 kg,位置重复精度 ±0.05 mm